Ny undervattensrobot ska kartlägga Antarktis glaciärer
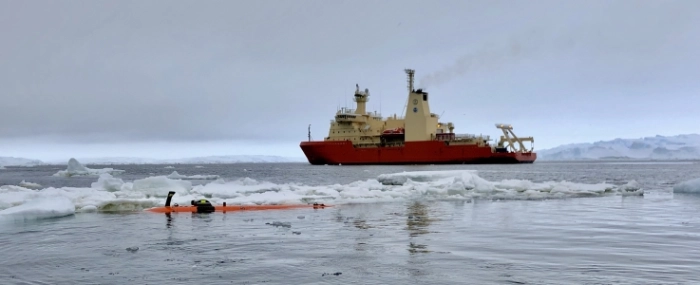
Göteborgs universitet har tagit in en ny autonom undervattensfarkost som ska ersätta Ran, som försvann under en expedition i Antarktis 2024. Den nya farkosten, Ran II, bygger på Kongsbergs HUGIN-plattform och ska samla in data från Antarktis ”flytande glaciärer”.
Göteborgs universitet investerar i en ny autonom undervattensfarkost (AUV) för fortsatt forskning under Antarktis flytande glaciärer. Ran II, som bygger på Kongsbergs HUGIN-plattform, har en räckvidd på 3 000 meter och ska användas för att kartlägga havsbottnar och undersidan av glaciärer.
Ran II kommer att användas i ett sexårigt forskningsprojekt vid Göteborgs universitet som ska undersöka varför Antarktis flytande glaciärer försvagas och kollapsar. Projektet omfattar flera expeditioner till Antarktis, med planerade isbrytarexpeditioner 2028 och 2030.
Forskningsprojektet finansieras av Europeiska forskningsrådet med totalt cirka 154 miljoner kronor, varav 56 miljoner går till Göteborgs universitet. Inköpet av Ran II har delfinansierats genom bidrag från stiftelsen Voice of the Ocean och Eric Douglas samt försäkringspengar.
– Det är otroligt roligt och bekräftar att den marina forskning som bedrivs på Göteborgs universitet är central för den globala havsforskningen, säger Anna Wåhlin, professor i oceanografi och forskningsledare för projektet, på Göteborgs Universitets hemsida.
Den nya farkosten ersätter sin föregångare Ran, som försvann under Dotson-glaciären i januari 2024. Den tidigare AUV:n bidrog bland annat till att forskare kunde kartlägga undersidan av Thwaites- och Dotson-glaciärerna och identifiera komplexa kanalsystem som påverkar vattenflöden och issmältning.
Enligt farkostens tillverkare Kongsberg har Ran II förbättrad navigering och mer robusta system för beslutsstöd vid nödsituationer. Uppgraderingarna ska öka både säkerheten och precisionen vid uppdrag i svårtillgängliga miljöer, exempelvis under tjock havsis och glaciärer.
HUGIN-plattformen kan samla in data från flera sensorer samtidigt och kombinera informationen till ett omfattande geofysiskt underlag. Med högupplösande sensorer kan farkosten bland annat mäta topografi, havsströmmar och vattenegenskaper under samma uppdrag.
Till skillnad från fjärrstyrda undervattensfarkoster arbetar en AUV autonomt och kan genomföra förprogrammerade uppdrag utan kontinuerlig styrning från ett forskningsfartyg. Det gör tekniken särskilt användbar i miljöer där det är svårt eller omöjligt för ett fartyg att komma åt.
Ska samla in data från ”flytande glaciärer”
Målet för forskningsprojektet är bland annat att samla in data från den 400 kilometer långa Riiser-Larsen shelf-isen, som ligger längs kusten i Östantarktis.
En shelf-is beskrivs av forskarna som den yttersta delen av en glaciär som sträcker sig från landmassan ut i havet och flyter ovanpå havsvattnet, även kallad ”flytande glaciär”.
– Vår hypotes är att den dolda strukturen inuti shelf-isarna – som bildas av snöfall, smältning och inre sprickskador – styr hur påverkan från havet och atmosfären leder till söndervittring. Datan som samlas in kommer förhoppningsvis att ge en bättre förståelse för vilka processer som försvagar shelf-isen, säger Wåhlin.